World Action Planner: Roboter prüfen Handgriffe in einer vorgestellten Zukunft
Ein Forschungsprojekt kombiniert Sprach- und Bildverständnis mit einem Weltmodell. Roboter sollen mögliche Folgen ihrer Bewegungen prüfen, bevor sie einen Handgriff ausführen.
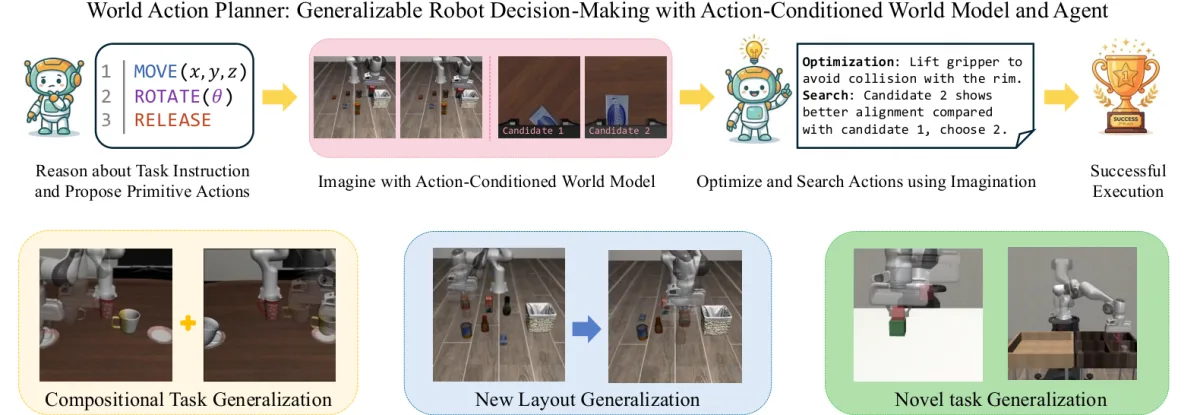
Die Entscheidung in Kürze
Die grüne Dose soll in den weissen Korb. Für einen Menschen klingt das überschaubar; für einen Roboter müssen Ziel, Greifposition und Bewegungsweg zusammenpassen. World Action Planner untersucht, wie sich solche Aufgaben über vorgestellte Bewegungsabläufe planen lassen. Das Forschungspapier von Xiangcheng Zhang, Runhan Huang und Yilun Du wurde erstmals am 30. Juli veröffentlicht und am 2. Oktober 2026 aktualisiert. Wir berichten über diese aktuelle Fassung.
Erst einen Plan entwerfen, dann genauer suchen
Das System schlägt Aktionen vor und lässt ein handlungsabhängiges Weltmodell mögliche Folgen darstellen. Zuerst wird der Gesamtplan überarbeitet; anschliessend werden ähnliche Handlungskandidaten feiner verglichen. Die Projektseite zeigt unter anderem einen echten Roboterarm beim Umsetzen der Dose in einen Korb. Das Team untersucht zudem neue Objektanordnungen und zusammengesetzte Aufgaben. Die Bildstreifen in der Originalgrafik veranschaulichen den Ablauf; vorgestellte Szenen sind dabei keine bereits ausgeführten Handlungen.
Eine Vorhersage bleibt eine Vorhersage
Unsere Einordnung: Der reizvolle Gedanke ist, einen schlechten Bewegungsplan vor dem ersten realen Versuch zu erkennen. Daraus folgt aber noch keine zuverlässige Vorhersage jeder Berührung. Für eine praktische Bewertung würden wir fragen, wie oft sich die erwartete Bewegung und der tatsächliche Ablauf unterscheiden. Ebenso wichtig wäre, ob der Roboter bei Unsicherheit stoppt und wie viel Rechenzeit die zusätzliche Planung kostet. Das sind Fragen für einen Einsatztest, keine von Findbest gemessenen Eigenschaften dieses Projekts.
Datum der Ankündigung: 02.10.2026
Was ist neu?
Die aktualisierte Arbeit beschreibt Planung über ein Weltmodell statt einer ausschliesslichen direkten Nachahmung bekannter Abläufe. Die Autoren berichten in ihren untersuchten Aufgaben bessere Ergebnisse als bei den verglichenen Ansätzen. Das ist ein Ergebnis des Forschungsteams, keine unabhängige Bestätigung durch uns.
Für wen ist das relevant?
Das Thema ist für Robotik-Entwickler und Leser interessant, die verstehen möchten, wie KI aus einer Anweisung konkrete Bewegungen ableitet. Wer eine Maschine für den Betrieb sucht, sollte Forschungsergebnisse und eine freigegebene, unterstützte Anwendung getrennt bewerten.
Einordnung für deine Arbeit
Unser Blick auf mögliche Anwendungen: Besonders aufschlussreich wären Versuche, bei denen sich eine einzige Bedingung ändert, etwa die Position des Korbs. So könnte man prüfen, ob ein System den Auftrag neu plant oder nur einen vertrauten Ablauf wiederholt. Eine anschauliche Demo liefert dafür eine Frage, noch keine allgemeine Antwort.
Grenzen der Meldung
Die Arbeit ist ein Forschungsbericht auf arXiv, keine Produktfreigabe oder Sicherheitszertifizierung. Ergebnisse aus ausgewählten Aufgaben lassen sich nicht pauschal auf eine Werkhalle übertragen. Findbest hat keinen Roboter getestet. Aktualisierung: 2. Oktober; Quellen geprüft: 5. Oktober 2026. Originalabbildung 1 unter CC BY 4.0, technisch skaliert und als WebP ausgegeben, inhaltlich unverändert.
Weitere Bilder
Bilder anklicken, um sie vollständig und groß anzusehen.
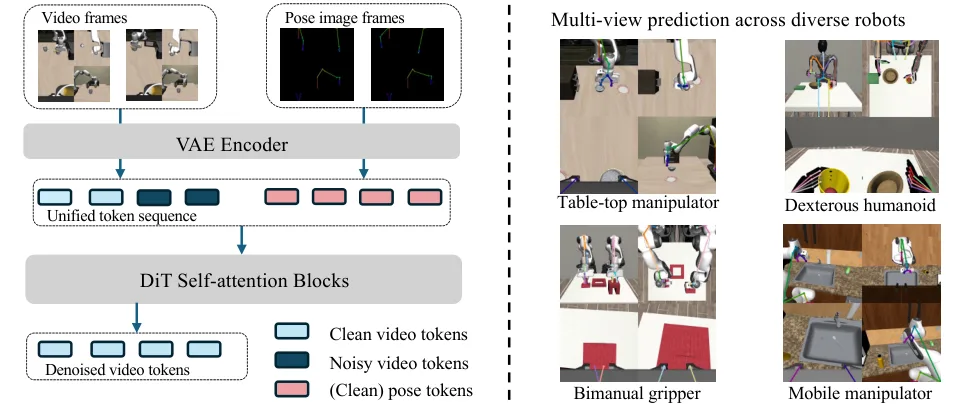
So erhält das Weltmodell Informationen über geplante Aktionen. Originalabbildung 2 aus dem Forschungspapier; für die Website skaliert und als WebP ausgegeben, inhaltlich unverändert.
Xiangcheng Zhang, Runhan Huang, Yilun Du · Fig. 2 · CC BY 4.0 · Bildquelle · CC BY 4.0Weiterlesen
KI-Recherche: von der Antwort zur belastbaren Quelle
Ein kompakter Ablauf, um Behauptungen nachvollziehbar zu prüfen.
KI im kleinen Team einführen: ein Pilot statt fünf Abos
So prüfst du mit echten Aufgaben, ob ein KI-Werkzeug deinem Team hilft. Mit Bewertungsvorlage und klarer Entscheidung am Ende.
KI-Antworten prüfen: vom Quellenlink zur belastbaren Aussage
Ein Quellenlink allein reicht nicht. Prüfe, welche Aussage er tatsächlich belegt und ob der Kontext stimmt.
War dieser Artikel hilfreich?
Deine Rückmeldung hilft uns, die Beiträge zu verbessern.
Bewertungen gelten je Sprachversion. Mehrfachstimmen werden begrenzt; die Anzahl entspricht nicht zwingend einzelnen Personen. Datenschutz